Dwa lądowniki w jednym tygodniu
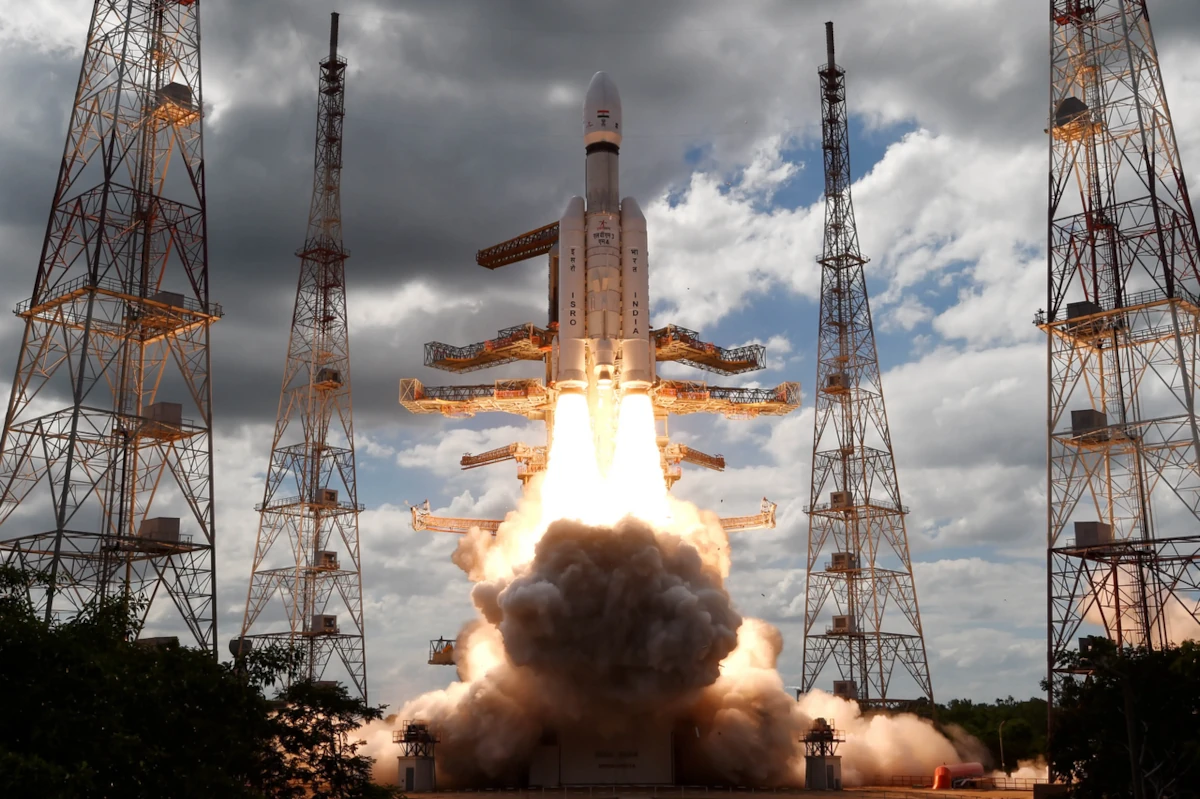
W drugiej połowie sierpnia 2023 roku w pobliżu Księżyca znalazły się niemal jednocześnie dwie automatyczne sondy. Rosyjska Łuna-25 wystartowała blisko miesiąc po indyjskiej, ale wybrała znacznie szybszą trasę i miała podjąć próbę lądowania dwa dni wcześniej. Nie zdążyła. 19 sierpnia, podczas manewru obniżania orbity, rozbiła się o powierzchnię. Cztery dni później indyjski Vikram, lądownik misji Chandrayaan-3, osiadł łagodnie w wysokich południowych szerokościach, a Indie dołączyły do ZSRR, USA i Chin jako czwarte państwo, które posadziło na Księżycu sprawny pojazd.
Gazety pisały o wyścigu, choć obie misje przygotowywano osobno przez wiele lat, a zbiegły się jedynie ich terminy. Zestawienie przydaje się jednak z innego powodu. W automatycznym lądowaniu nie chodzi o to, by wszystko przebiegło zgodnie z planem. Chodzi o to, co pojazd zrobi, kiedy rzeczywistość zacznie się od planu oddalać. Indie przerobiły tę lekcję cztery lata wcześniej, na własnym sprzęcie.
Porażka, od której zaczęto projekt
We wrześniu 2019 roku lądownik misji Chandrayaan-2 rozbił się podczas końcowego zejścia, niedaleko wyznaczonego celu. Orbiter tej samej wyprawy nie ucierpiał i krąży nad Księżycem do dziś. Pierwsze komentarze mówiły o błędzie oprogramowania, ale wyjaśnienia ISRO pokazały coś bardziej pouczającego. W jednej z faz zejścia pojazd wyhamował mocniej, niż zakładano. Gdy zaczynał się kolejny etap, jego prędkość leżała już poza przedziałem, dla którego przygotowano układ nawigacji i sterowania. Algorytm nie umiał wrócić na właściwy tor, a operatorzy na Ziemi nie mieli jak mu pomóc.
Zawiódł więc nie pojedynczy podzespół, tylko założenie, że lot zmieści się w wąskim oknie parametrów. Przed startem następnej misji ówczesny szef ISRO S. Somanath opisywał zmianę podejścia jako odejście od konstrukcji liczącej na powodzenie na rzecz konstrukcji, która zakłada awarię. Praca nad następcą zaczęła się od wypisania wszystkiego, co może zawieść.
W praktyce oznaczało to szerszy zakres dopuszczalnych odchyleń, dodatkową redundancję, lepsze czujniki i oprogramowanie, przebudowany napęd oraz długie serie symulacji i prób naziemnych. Najwyraźniej widać to było w wyborze celu. Poprzednik miał osiąść w obszarze o boku około pół kilometra. Vikram dostał strefę długą na mniej więcej 4 kilometry i szeroką na 2,4, sfotografowaną wcześniej z rozdzielczością około 25 centymetrów przez kamerę wciąż krążącego orbitera. W jej granicach mógł sam wybrać, gdzie usiąść.
Zapas, który kosztował tylko czas
Misję, razem z rakietą, wyceniono na około 615 crore rupii, czyli mniej więcej 75 milionów dolarów. Chętnie tłumaczy się to słowem „jugaad”, oznaczającym sprytne rozwiązanie znalezione niskim kosztem. W odniesieniu do lądownika to mylący trop. Sprzęt, który ma przetrwać start i wielotygodniowy lot w próżni, a potem bezbłędnie zadziałać przez kilkanaście minut, nie może być prowizorką. Oszczędność polegała raczej na decyzji, gdzie zapas jest konieczny, a gdzie można się bez niego obejść.
ISRO nie zbudowała nowego orbitera, bo nad Księżycem wciąż pracował ten z 2019 roku. Ograniczyła liczbę zadań i planowany czas pracy na powierzchni, skorzystała z gotowych podzespołów, a pieniądze skierowała tam, gdzie ważył się wynik: w sam lądownik i w wielokrotnie powtarzane próby zejścia.
Podobnie potraktowano trasę. Cała podróż, od startu do przyziemienia, zajęła czterdzieści dni, podczas gdy załogi Apollo potrzebowały na tę drogę około trzech. Zestawienie bywa używane jako dowód zapóźnienia, ale dotyczy raczej rakiet niż samych lądowników. Indyjska LVM3 nie dorównuje Saturnowi V, więc sonda przez ponad dwa tygodnie krążyła wokół Ziemi, stopniowo podnosząc orbitę, zanim ruszyła w stronę Księżyca. Apollo musiało się spieszyć, bo ludzie na pokładzie mieli ograniczony zapas tlenu, wody i energii. Bezzałogowa sonda takiego terminu nie miała i mogła zamienić tygodnie na zaoszczędzone paliwo. W tej misji czas był najtańszym zapasem, jaki dało się kupić.
Teren z długimi cieniami
Vikram osiadł około 600 kilometrów od geograficznego bieguna. Nagłówki o „lądowaniu na biegunie” przesadzały, ale żaden wcześniejszy pojazd nie wylądował łagodnie na tak wysokiej szerokości południowej. Ta część Księżyca przyciąga uwagę z powodu geometrii. Oś obrotu Srebrnego Globu jest niemal prostopadła do płaszczyzny ekliptyki, odchylona od pionu o około półtora stopnia, więc na dno części polarnych kraterów światło nie pada od miliardów lat. Temperatura miejscami spada tam poniżej minus 200 stopni Celsjusza, a zamarznięta woda może przetrwać bardzo długo.
Lód byłby dla przyszłych wypraw zasobem praktycznym: wodą do picia, a po rozkładzie elektrolizą także tlenem do oddychania i wodorem na paliwo. Paliwo wyprodukowane na miejscu oznacza mniejszą masę startującą z Ziemi, a to ona decyduje o koszcie wyprawy.
Ten sam rejon jest jednak trudny do lądowania. Przy Słońcu tuż nad horyzontem każdy pagórek i każdy głaz kładzie się na gruncie wydłużonym cieniem, a kraterów jest tu wyjątkowo dużo. Szeroka strefa lądowania i swoboda wyboru miejsca nie były w takim terenie luksusem.
Zejście bez podpowiedzi
Sekwencja lądowania rozpoczęła się 30 kilometrów nad powierzchnią i trwała około dziewiętnastu minut. Nikt na Ziemi nie mógł jej poprawiać na bieżąco. Decyzje podejmował komputer na pokładzie, zestawiając odczyty wysokościomierzy, miernika prędkości, żyroskopów i kamer. Najpierw lądownik wytracał prędkość orbitalną. Potem nastąpił etap, który najwyraźniej odróżnia dzisiejsze automaty od lądowników sprzed pół wieku: pojazd dwukrotnie zawisł nad gruntem, na wysokości około 800 i 150 metrów. W tych sekundach kamera wykrywania zagrożeń szukała pod nim głazów i kraterów, a komputer wybierał bezpieczny punkt i przesuwał się nad niego.
Relacje z tamtych dni chętnie przypisywały tę zdolność sztucznej inteligencji. Agencja opisywała ją jako zestaw algorytmów nawigacji, naprowadzania i sterowania, uzupełniony o wykrywanie i omijanie przeszkód. Różnica ma praktyczne znaczenie. Metody klasyczne, zbudowane na równaniach ruchu i sztywnych regułach decyzyjnych, da się sprawdzić w całym przewidzianym zakresie warunków i z góry wiedzieć, jak się zachowają. Sieć neuronowa poza danymi, na których ją uczono, potrafi zaskoczyć, a na Księżycu nie ma drugiego podejścia.
Łuna-25 pokazała, jak wygląda przeciwny przypadek. Według Roskosmosu jej komputer pokładowy nie uruchomił bloku akcelerometrów. Układ sterowania nie wiedział więc, że sonda uzyskała już potrzebną zmianę prędkości, i zatrzymał napęd dopiero wtedy, gdy minął czas ustawiony w programie. Pojazd trzymał się planu, który przestał odpowiadać temu, co działo się naprawdę.
Ostatecznie lądownik Vikram dotknął gruntu około 300 metrów od punktu wskazanego na początku zejścia. Tego miejsca nikt w Bengaluru nie wyznaczył. Wyznaczono tylko obszar, w którym lądownik mógł je znaleźć sam.